近日,深圳市人工智能产业协会常务副秘书长俞永豪走访会员单位帕西尼,深入企业一线参观调研,帕西尼市场负责人刘则热情接待并陪同参观。 帕西尼感知科技(PaXini Tech)成立于2021年,起步于深圳,是全球具身感知驱动通用智能的代表性企业,创始团队源自世界首个人形机器人诞生地——日本早稻田大学机器人实验室(菅野实验室)。公司创始人兼CEO许晋诚为日本早稻田大学工学博士,师从日本机器人学界权威菅野重树教授,拥有多年人形机器人与高精度触觉传感器研发经历。公司以多维触觉传感为核心,率先发布全球首款搭载HAPTA异构多核阵列软硬件架构的ITPU多维触觉处理单元,围绕“感知—数据—操作”同轴架构构建起全栈技术体系,致力于将人类级别的触觉系统地引入机器,让AI真正理解物理世界。目前公司在深圳、北京、天津、上海、武汉等地均设有分支机构,在北美、日韩、欧洲布局本地化运营与交付体系。 在技术路线上,公司深耕霍尔式多维触觉传感技术,突破了我国在高端传感器领域长期存在的“卡脖子”技术,实现了触觉传感器从“依赖进口”到“全球领先”的跨越,并将高端触觉传感器的价格从十万元级降至百元级。公司自研触觉感知芯片累计出货量已突破100万颗,产品线覆盖从“传感器核心零部件”到“人形机器人整机制造”的全链路环节,形成“触觉传感器—灵巧手—人形机器人”的高精度触觉硬件产品矩阵,并已实现批量商业级交付。 在数据与算法层面,公司全球首创“以人为中心”(Human-Centered)的全模态感知实采数据体系,已在天津建成近1.2万平方米的具身智能超级数据工厂(Super EID Factory),部署150个标准化采集单元,并规划在华东、华中、西南、华南新建四大超级数据工厂,形成覆盖五大区域的分布式采集矩阵,设计年产规模近百亿条全模态数据,用于闭环训练自研的OmniVTLA全模态大模型,并通过“感知—数据—模型”的闭环迭代持续提升机器人在真实工况下的泛化能力。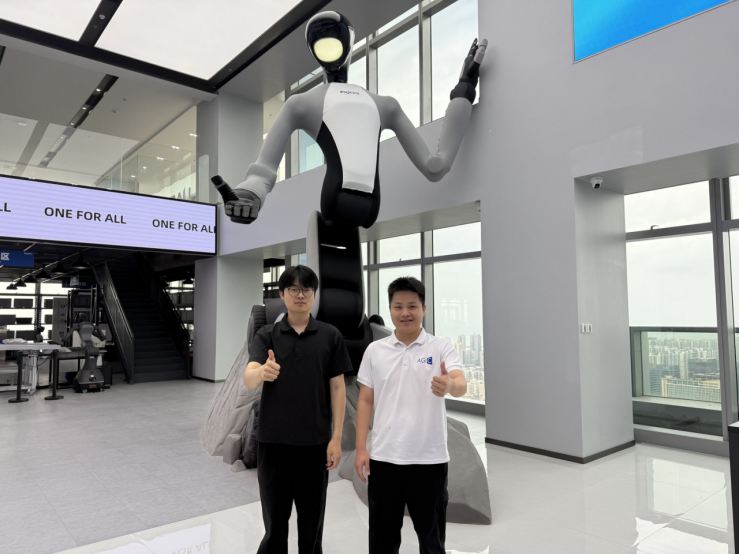
企业简介
多维触觉传感器:公司以霍尔式多维触觉传感技术为核心,构建了覆盖指尖、手指、手掌、夹爪与躯干全身的触觉感知产品矩阵,主要产品包括PX6AX系列多维触觉传感器(含第三代GEN3与第四代GEN4)、面向轻量化场景的消费级触觉传感器PX-3AX、六维力传感器PX6D以及足底多维触觉传感器PX-FOOTRIX,把触觉感知从“指尖单点”拓展到全身覆盖,打破行业“触觉只在指尖”的局限。 自研触觉感知芯片:公司自研的第四代6D触觉感知芯片GEN4 FUSE能够原生全向测量6D触觉信息,以每秒百万赫兹的超高动态连续采样获取毫牛级灵敏度的接触状态,并采用类脑突触编码,无需额外计算即可将高维触觉信息编译为物理智能系统的触觉token,经超高带宽仿生总线输出;芯片同时对外部强磁与杂散电荷具备底层免疫能力,累计出货量已突破100万颗。 多维触觉灵巧手与机器人本体:公司研发出DexH13、DexH5、GMH18等多维触觉灵巧手,以及TORA-ONE、TORA-DOUBLE ONE等多维触觉人形机器人整机,形成从核心零部件到整机制造的完整产品线;依托触觉与视觉多模态感知模型和前沿AI算法,机器人可在非结构化环境中完成精密插接、柔性抓取等接触密集型操作,并已实现批量商业级交付。 全模态具身数据体系:公司全球首创“以人为中心”(Human-Centered)的全模态感知实采数据体系,以采集真人手部动作姿态、空间轨迹与力学交互信息的方式生产数据,摆脱对特定机器人本体的依赖。其天津Super EID Factory部署150个标准化采集单元,配套“多模态神经织网”与“体感重定向”技术实现多维度数据同步融合与跨本体适配。 具身智能大模型与数据集:公司以自产全模态数据闭环训练自研的OmniVTLA全模态大模型,并推出OmniSharing DB全模态数据集,覆盖触觉、视觉、关节角度、动作轨迹、语音等多维信息,适配汽车制造、3C装配、家庭、办公、餐饮等千种任务场景,形成“感知—数据—模型”的闭环迭代;公司还完成了全国首单具身智能领域数据跨境交易。 应用落地与产业生态:公司产品已批量应用于精密制造、汽车产线、3C制造、物流分拣、医疗康养等关键领域,赋能京东、比亚迪等全球头部企业,并在深圳宝安建成全球首个物理AI实景展厅“ONE FOR ALL”向公众开放。公司于2023年通过国家高新技术企业认定,拥有核心专利300余项,团队规模超1000人,累计融资超40亿元、估值突破100亿元,成为具身感知领域的领军企业。