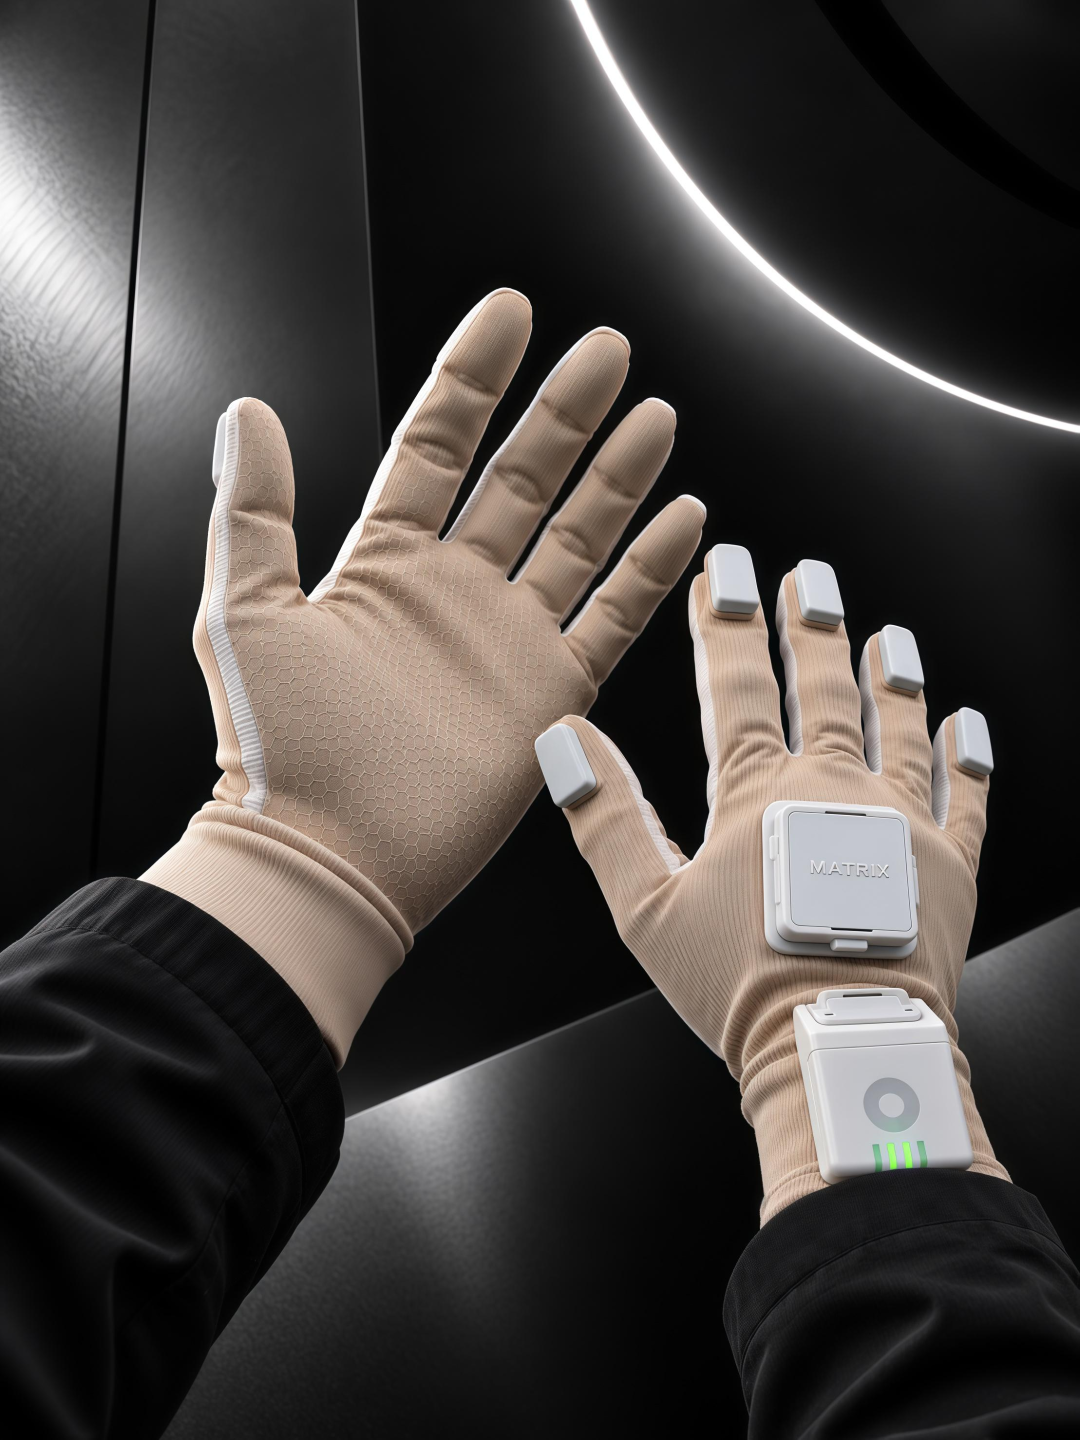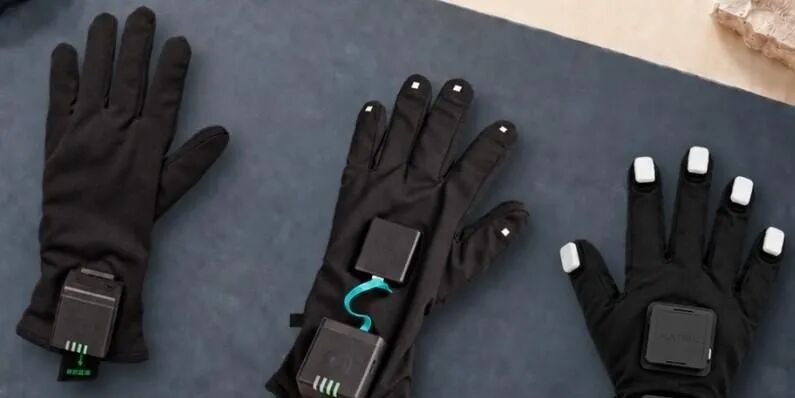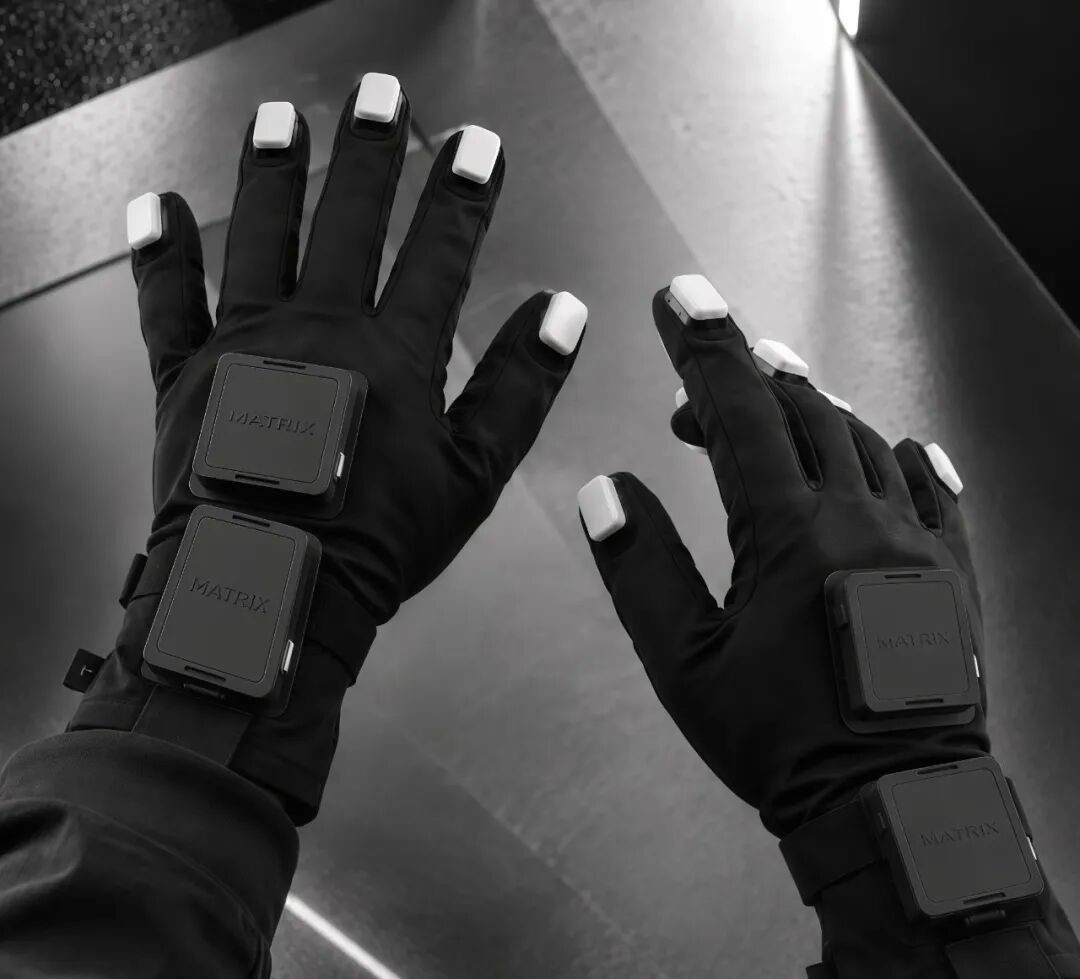
墨现科技触觉位姿数采手套是面向具身智能、人形机器人领域的多模态手部数据采集设备,可同步采集手部位姿运动信息 + 全掌触觉压力分布,解决传统数采设备位姿、触觉数据不同步、触觉点位稀疏、穿戴干扰大等行业痛点。产品包含多个型号矩阵,分为 Rigidcore Tactile、Fabric Tactile 触觉系列搭配 EMF/UltraLite Motion 位姿捕捉模组,可单独使用或组合 All-in-one 一体化融合方案,实现空间与时间维度的数据对齐,为机器人学习、灵巧手训练、多模态数据集构建提供高质量人类操作原始数据,已批量供应国内外头部机器人、AI 数据企业与科研机构。
高密度柔性触觉传感:采用自研逾渗式柔性压力传感,Fabric Tactile 织物款整手≥360 个触觉点位;旗舰 Rigidcore Tactile 硬芯款全掌可达 800 + 传感点位,空间分辨率 2mm,支持 0~20N 压力量程,最小触发力 0.1N,可捕捉轻触、拿捏、紧握等精细接触压力分布。 高精度位姿捕捉单元:搭载 EMF 电磁位姿传感模块,支持全手 25 自由度姿态重建,指尖 6 自由度追踪,定位精度<0.2mm;120Hz 同步采样,有线延迟低至 8ms,无线版本延迟 30ms,触觉与手部运动数据时间戳精准对齐,消除时序偏差。 穿戴结构设计:织物基底轻薄贴合,采用局部硬支撑复合结构,抑制手部弯曲带来的传感器拉伸、褶皱干扰,提升采集稳定性;手套轻量化,佩戴舒适,长时间采集不易疲劳;模块化设计,触觉手套与位姿模组可拆分组合,灵活选型。 数据传输与配套软件:支持有线 / 无线双模式传输,配套上位机软件,实时可视化手部姿态、压力热力图;开放 SDK,支持二次开发、数据导出,可对接仿真平台、数据集标注工具,快速接入训练流程。 多模态数据同步融合:一套设备同时输出手部位姿 + 全掌触觉压力数据,原生时间空间对齐,省去客户二次数据校准融合的开发工作量,大幅降低数据集制作成本。 精细触觉采集能力:2mm 高空间分辨率,可捕捉指尖微小接触、局部受力变化,能够记录螺丝抓取、精密装配等微操作,为灵巧手力控模型训练提供高质量数据,区别于传统稀疏单点触觉手套。 抗干扰稳定采集:特殊结构抑制弯曲褶皱带来传感漂移,传感点位重复性、一致性控制在 10% FS 以内,长时间连续采集稳定性强,适合长时间人机操作录数据场景。 模块化灵活选型,支持定制:提供轻量化 Fabric 织物版、高密度 Rigidcore 硬芯版,搭配两种位姿模组,可按需组合;支持点位、量程、接口定制,兼顾科研小批量与企业大规模数据集采集项目。 成熟量产交付:依托柔性传感自主产线,可稳定批量供货,配套完整技术支持、SDK、示例工程,降低机器人团队上手门槛。 具身智能 & 人形机器人数据采集:采集人类抓握、装配、操作动作,构建多模态手操作数据集,用于机器人大模型、灵巧手操作策略学习、力控模型训练。 灵巧手遥操作与仿真验证:作为主手输入设备,实现机器人灵巧手遥操作;在仿真环境中映射人手动作与触觉反馈,完成操作算法验证。 科研院所人机交互实验:机器人实验室、高校人机工程、触觉感知方向科研实验,手部生物力学、触觉感知机理研究。 VR/AR 数字人动作捕捉:高精度手部姿态 + 接触感知采集,用于数字人精细手部动作、虚拟交互触觉仿真。 工业遥操作、精密操作研究:远程精密装配、柔性物体操作研究,记录人手操作时接触压力与手部姿态变化规律。