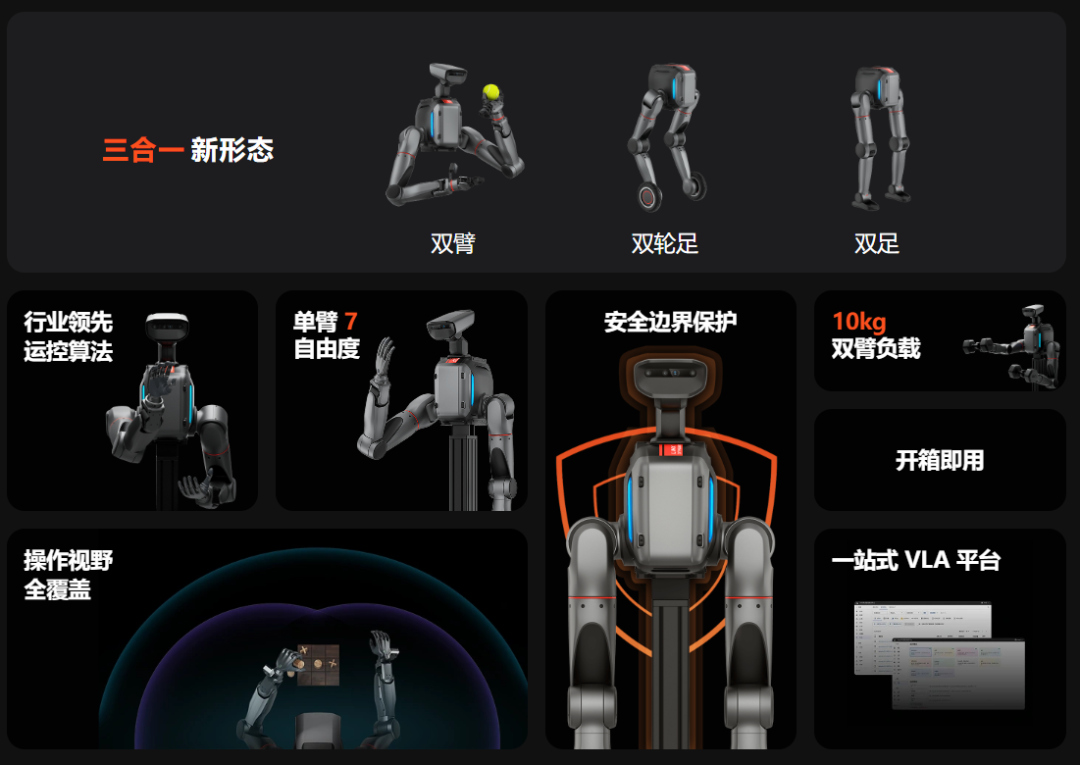
TRON 2 是逐际动力推出的模块化多形态具身智能通用机器人基座,主打一机三态创新架构,一套本体可快速切换双臂、双足、双轮足三种构型,兼顾精细操作能力与复杂地形移动能力,是面向 VLA 视觉语言操作、全身运动控制、具身 Agent 验证的一站式开发平台。产品集成高性能运动执行单元、多模态感知套件与开放计算环境,配套完整 SDK、仿真工具与底层运控算法,大幅降低具身智能原型开发、算法验证与场景落地门槛,可满足高校科研、企业算法研发、场景示范验证等多元需求,助力开发者快速把具身大模型落地到物理世界。
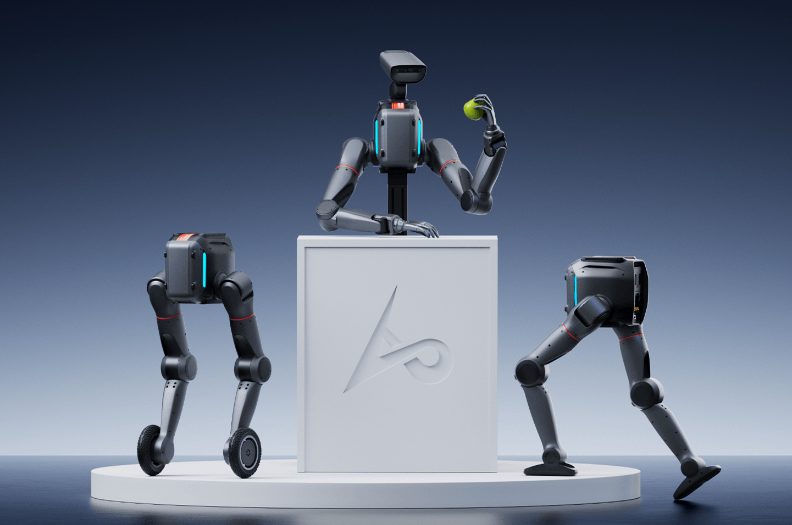
TRON 2 是模块化多形态具身机器人通用基座,一套本体可快速切换双臂、双足、双轮足三种构型,灵活重构适配不同任务。
双臂单元:7 自由度机械臂,单臂臂展 73cm,球形仿人手腕;双臂总负载 10kg,重复定位精度 ±0.5mm,支持夹爪 / 灵巧手末端执行器;前置视觉相机覆盖臂展全域,配备安全边界防护、双电源冗余保护,断电时双臂自动归位至安全姿态。
移动基座:双轮足形态平地最大负载 30kg,可爬 30° 斜坡、跨越 20cm 台阶;双足模式爬坡 15°;支持自动回充、跌倒自恢复;轮足最高移动速度 5m/s,双足 2~3m/s。
感知与计算:搭载多模态 3D 感知套件,支持室内外三维建图、定位导航;内置高性能计算单元,预留丰富网口、USB 扩展接口,全开放标准化硬件接口,可外接视觉、语音等感知模块,兼容 ROS、Python/C++ 开发环境。
一机多形态,硬件复用性强:模块化快速切换形态,同时具备精细操作 + 复杂地形移动能力,不用针对单一场景定制整机硬件,大幅降低科研与项目验证成本。 原生适配 VLA 具身大模型:开箱即支持主流 VLA 模型,配套数据集、训练与部署案例,2 小时内即可完成模型部署;搭载行业领先全身运控算法,VR 遥操延迟低至 100ms,实现流畅无感知遥操作,是面向具身智能的一体化移动操作平台。 高安全 + 全开放开发体系:自带碰撞边界保护、急停、断电安全保护机制;提供完整 SDK、仿真环境、机器人管理平台,开发者可聚焦上层算法开发,底层运动控制能力由平台提供,降低具身智能开发门槛。 科研与高校实验室:具身智能、VLA 视觉语言操作、人形机器人运动控制、世界模型、机器人学习研究,作为标准化通用硬件平台,用于数据集采集、算法验证与论文实验。 工业与园区巡检运维:工厂、园区、地下管廊、机房巡检,设备开关操作、物料搬运、货架盘点;轮足构型可应对台阶、斜坡等复杂室内外地形。 商业与示范场景:展厅 AI 交互演示、体育机器人(如网球机器人移动基座)、新零售 / 展馆物品递送,完成人机交互、物品抓取投放等任务。 通用机器人方案开发:面向机器人企业、AI 团队,作为二次开发基座,快速验证家政操作、移动操作、具身 Agent 等各类落地原型,加速产品原型迭代。