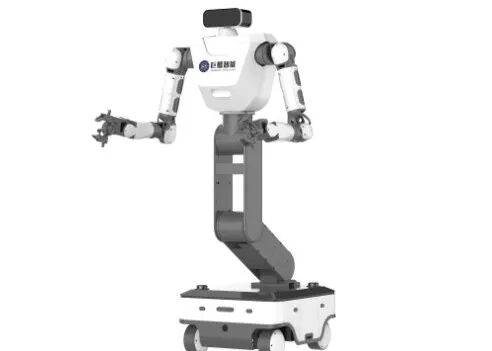
巨蟹智能 28DOF 折叠轮式机器人是一款轮式移动 + 双臂操作一体化的混合式具身机器人平台,整机搭载 28 个自研谐波主动关节,融合四轮底盘的高效移动能力与人形双臂灵巧作业能力。机器人支持整机形态切换,可在作业展开状态与收纳折叠状态间灵活转换,折叠后占用空间显著缩减,便于转运、入库与现场部署。
本体关节集成高精度双编码器,具备力矩感知与柔性力控能力,支持安全触停与柔性交互;可搭载激光雷达、深度相机等多类感知设备,实现 SLAM 建图、自主导航、环境感知。平台开放底层控制接口,支持接入大模型与自研算法进行二次开发。兼顾长续航、低运维成本与双臂操作能力,适用于车间机房巡检、小件物料转运、样品递送,同时也是高校、科研企业开展具身智能、机器人 AI 交互研发与验证的标准化硬件载体。
1.1 自由度与本体结构
整机共 28 个主动自由度,全身搭载巨蟹智能全自研标准化谐波关节模组,集成头部、躯干、双臂、腰部折叠机构与四轮移动底盘。支持整机折叠收纳,缩小占位空间,便于转运、入库与现场部署;展开后具备类人双臂操作能力,兼顾移动底盘的通行优势与双臂灵巧作业能力。整机尺寸 6006291791mm,采用模块化装配思路,关节可单独维护、替换升级。
1.2 核心关节硬件能力
全系关节标配 23bit 双编码器,实现高精度位置与力矩反馈,支持力控、柔性触碰与安全急停。关节产品谱系覆盖 R48 至 R120MAX 系列,扭矩区间广,满足头部姿态调节、腰部弯折、双臂抓取等差异化负载需求。整机方案支持整机交付或单独采购关节模组两种模式,降低具身智能开发者的硬件集成门槛。
1.3 轮式底盘安全设计
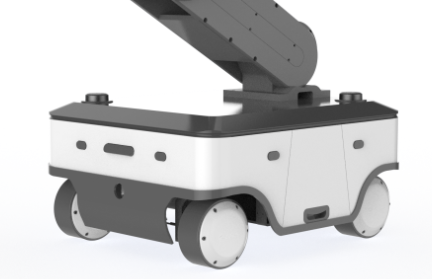
采用四轮移动底盘,搭载安全触边防护,行进过程中遇碰撞可快速停机。轮式底盘保障连续稳定移动,相比足式机器人具备续航长、运动平顺、运维成本更低的特点,适合室内平坦环境长距离巡检与物料转运。
依托腰部与躯干多自由度关节,机器人可在展开作业形态、折叠收纳形态之间切换。折叠后体积大幅压缩,方便电梯通行、运输车转运与仓库存放;展开后可抬升机身,调整双臂作业高度,适配不同操作台、货架作业。 双多自由度机械臂可完成抓取、搬运、物品分拣、旋钮操作、仪表读数等操作。结合关节力控反馈,实现柔性夹持,避免易碎物品挤压损伤,支持非结构化环境下的简单操作任务。 可搭载深度相机、激光雷达等环境感知模块,支持 SLAM 建图、自主导航、障碍物识别。整机开放控制接口,支持二次开发,面向科研机构、企业算法团队作为具身智能、大模型机器人交互的硬件试验平台,可接入各类 AI 模型做端侧感知决策。 室内智能巡检:机房、工厂车间、仓储环境设备巡检、仪表采集、环境监测 轻量物料作业:仓储小件分拣、物料转运、样品递送 科研与展示平台:高校、研究院具身智能算法验证,展会、展厅机器人交互演示 融合轮式移动平台与人形双臂操作能力,是轻量化混合式机器人方案。依托自研谐波关节供应链优势,提供一站式标准化整机 / 模组方案,解决传统人形机器人成本高、集成难度大的痛点,为具身智能算法提供低成本、可量产的实体载体。2.1 折叠形态切换能力
2.2 双臂灵巧作业能力
2.3 感知与开放开发底座
3.1 典型落地场景
3.2 产品核心价值