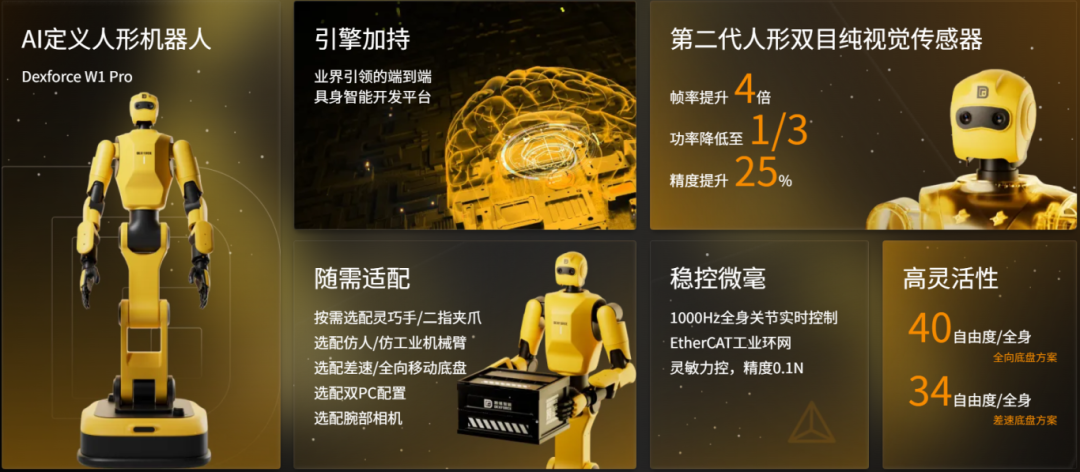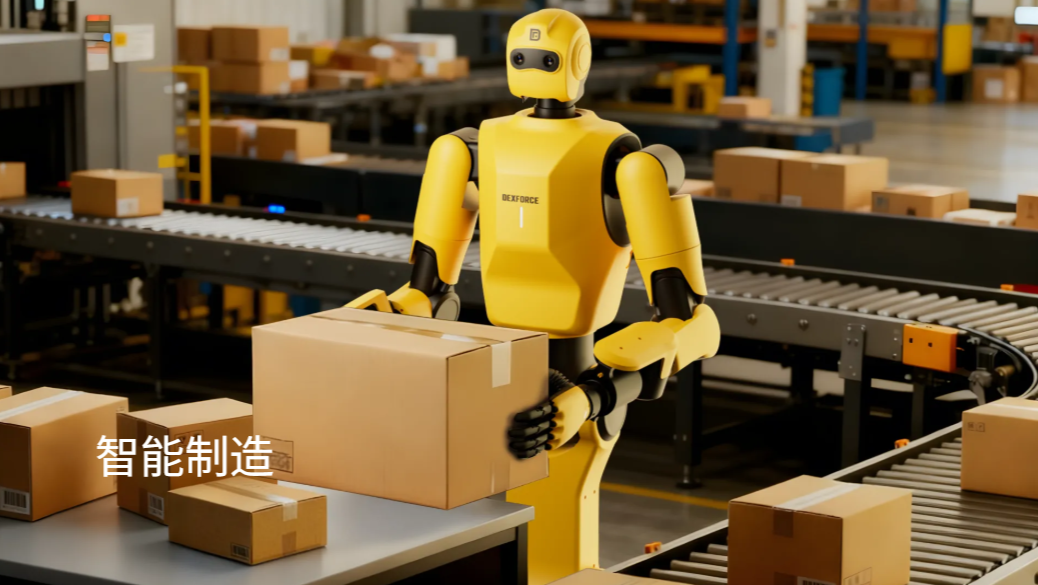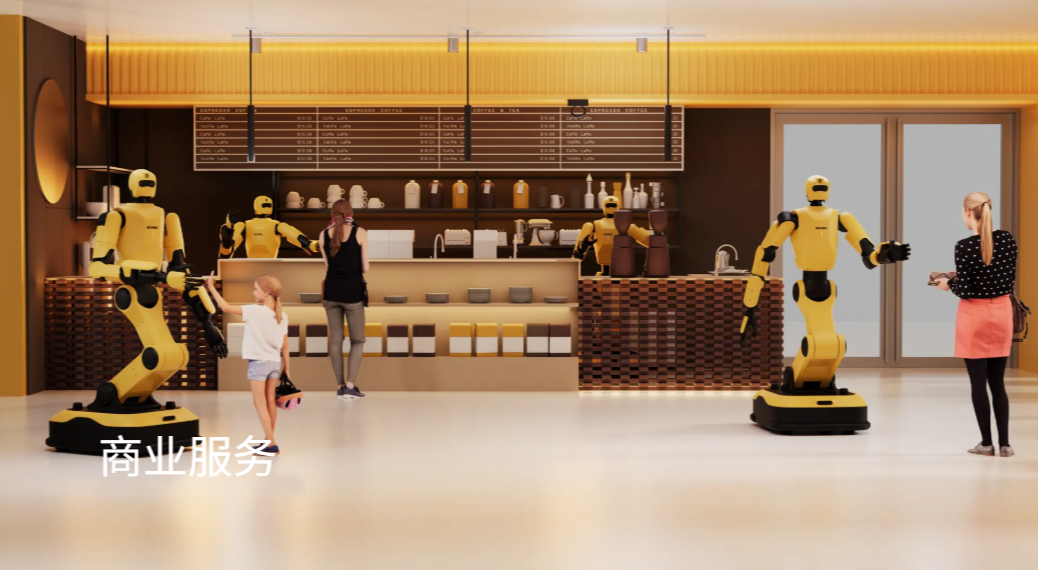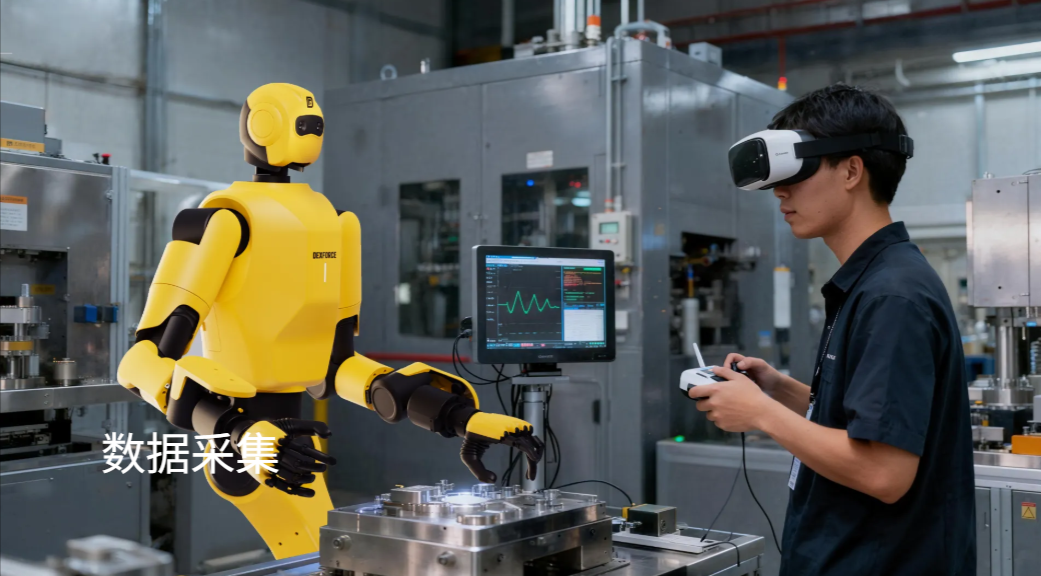
跨维智能 DexForce W1 Pro(昵称 “小维”)是跨维智能第二代通用具身智能轮式人形机器人,主打可落地、可操作、可科研,区别于仅用于展示的人形机器人,是面向科研训练、商业服务、智能制造场景的软硬一体化旗舰平台。 基础规格 整机身高:1636mm;整机重量:107kg 全身 34 个自由度,双 7 自由度机械臂,可选灵巧手 / 二指夹爪,单臂最大负载 10kg 工作环境温度:0℃~40℃ 移动底盘系统 差速轮式底盘,支持前进、后退、原地自旋;额定直行速度 0.75m/s,推荐作业速度 0.4–0.75m/s 激光 SLAM 自主导航,室内复杂环境自主避障、路径规划;重复定位精度≤±20 mm,±2° 越障高度 10mm,适配室内车间、展厅、实验室等平坦地面场景 感知硬件 自研纯视觉空间智能双目传感器,实现三维环境实时重建;搭配力觉传感器,构建视觉 + 力觉闭环操作 支持目标物体亚毫米级定位,可完成精细抓取、对位操作 算力与供电 双 PC 架构,算力≥300TOPS,全身 1000Hz 高频控制 大容量电池,支持长时间连续作业,展会场景可连续制作数百杯咖啡 模块化设计 模块化关节与末端执行器,可快速更换夹爪 / 灵巧手;配套多层级开放开发接口,支持二次开发 DexVerse™具身智能引擎 & Sim2Real VLA 核心技术路线:仿真到现实端到端闭环,在虚拟仿真环境生成海量合成数据训练 VLA 视觉语言动作模型,无需大量真机采集数据,快速学习全新物理操作任务 虚拟环境调试完成后,一键将技能部署到实体机器人,实现任务快速迭代切换 多模态感知与自主操作 纯视觉识别物体、场景、工件,结合力反馈,柔性抓取,工件轻微偏移可自主修正 可独立完成连续操作任务:操作咖啡机、物料分拣、棋子对弈、礼品发放等长时稳定作业 遥操作能力 支持动作捕捉遥操作,人体动作实时映射到机器人本体,复现精细操作,适合远程作业、任务示教 开发工具链 EmbodiChain 配套完整仿真平台、SDK 开发包,兼容 ROS,支持模型部署、OTA 升级;面向科研与开发者提供完整数据生成、训练、真机验证全链路工具 科研教育场景 高校、科研院所 AI 与机器人算法研究,用于 VLA 视觉语言动作模型、三维感知、力控抓取、人机交互课题实验 机器人专业教学、科创竞赛标准化硬件平台;一套平台覆盖仿真训练、真机验证、成果演示 智能制造场景 产线柔性上下料、精密装盒、工件分拣、简易装配;可跟随传送带动态追踪工件 车间巡检操作,产线换型时通过仿真快速训练新任务,减少产线硬件改造投入 商业服务与文旅展会场景 无人零售工作站:咖啡、饮品制作,文创商品自动售卖、交付,支持长时间连续出餐 展会、文旅点位:迎宾接待、语音交互、象棋对弈、盲盒礼品发放,打造科技打卡交互项目 开发者创新实验室 通用室内物品操作、桌面整理、物品递送等开放环境任务验证;企业创新团队快速验证具身智能创意原型